Eka Robotics Raih Valuasi US$1,45 Miliar dengan Model AI Fisik
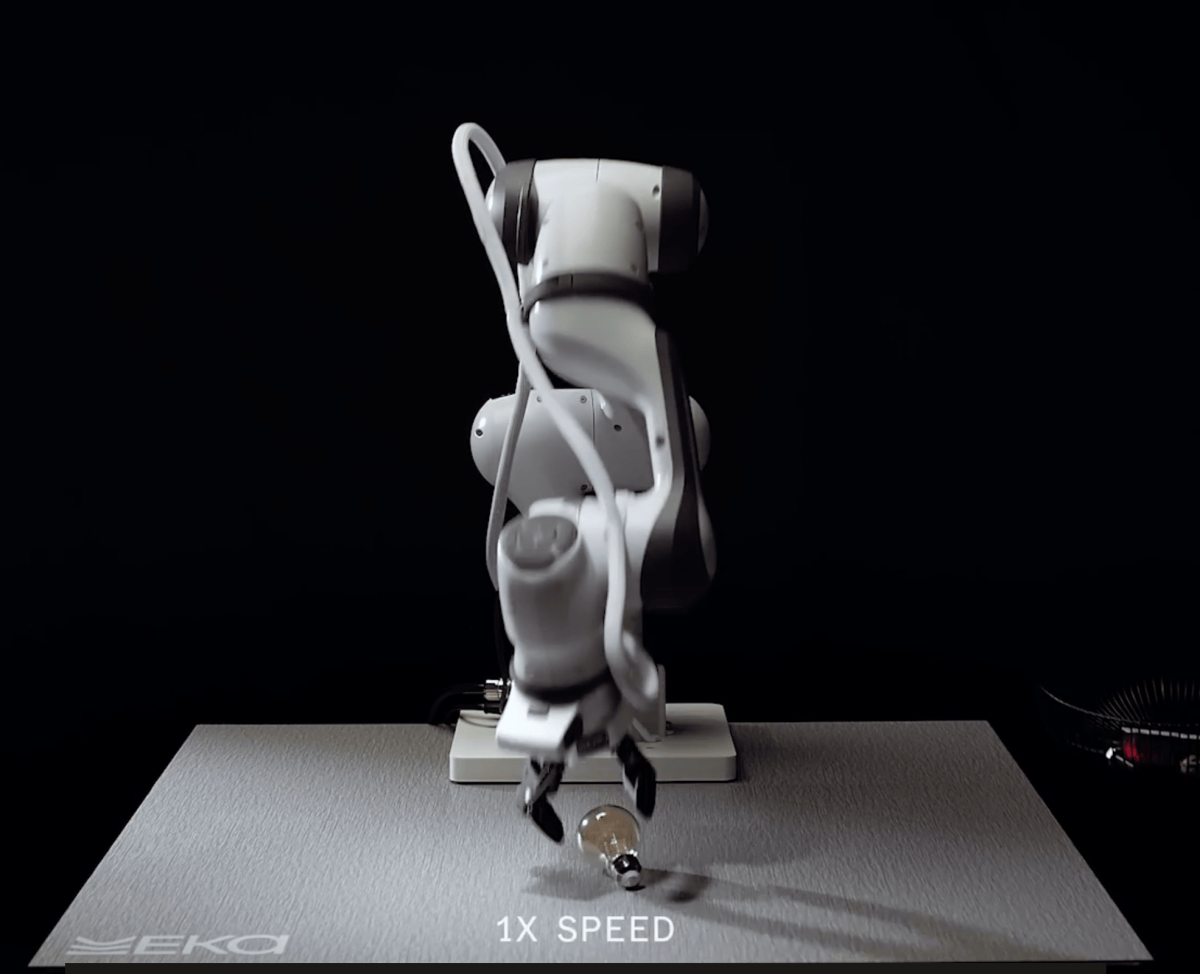
CIANJUR.CO - Kemampuan robot mengambil dan memegang benda masih menjadi tantangan, meskipun pengembangan teknologi robotika telah disertai investasi miliaran dolar dan banyak video demonstrasi untuk melatih model deep learning. Eka Robotics mencoba menjawab persoalan itu lewat arsitektur manipulasi yang memadukan gripper peka gaya dengan model pembelajaran mendalam baru.
Perusahaan rintisan tersebut didirikan oleh Pulkit Agrawal, profesor MIT, dan Tuomas Haarnoja, mantan peneliti Google DeepMind. Eka baru menutup putaran pendanaan Seri A sebesar US$150 juta yang dipimpin a16z dan F-Prime. Setelah pendanaan, valuasi perusahaan tercatat US$1,45 miliar.
Berdasarkan laporan TechCrunch AI, pendekatan Eka menarik perhatian para ahli karena robotnya mampu beradaptasi dengan banyak objek tanpa perlu dilatih ulang. Perusahaan menyebut robot itu dapat mengambil sekitar 1.500 benda berbobot hingga satu kilogram dalam satu jam. Sebagai perbandingan, manusia dapat mengambil sekitar 600 benda dalam waktu yang sama.
Eka mengatakan robotnya berhasil mengambil objek lebih dari 95 persen dari waktu percobaan. Kombinasi jangkauan benda yang luas, gerakan cepat, dan kendali saat bersentuhan menjadi bagian penting dari demonstrasi yang membuat para pengamat terkesan. Teknologi ini dikembangkan untuk menangani kontak fisik dengan benda, bukan hanya mengenali letak objek melalui kamera.
Gerakan cepat dan sentuhan yang terkendali
Raghu Raguram, general partner a16z yang turut memimpin putaran pendanaan, mengatakan kepada TechCrunch bahwa robot Eka telah melampaui kinerja manusia pada tugas-tugas tertentu. Ia memperkirakan dalam beberapa bulan ke depan kemampuan yang melampaui manusia dapat terlihat pada banyak tugas manipulasi yang membutuhkan ketangkasan.
Penilaian itu sejalan dengan kesan sejumlah ahli robotika yang menyaksikan demonstrasi Eka. Kris Hauser, profesor di University of Illinois Urbana-Champaign, menyebut demonstrasi tersebut memiliki “wow factor” dibandingkan pertunjukan robot lain yang baru ia lihat. Menurutnya, robot Eka dapat menyesuaikan diri dengan banyak objek tanpa pelatihan ulang.
Hauser juga melihat kesan “humanness” pada perilaku robot itu, meski ia menyebutnya sebagai sesuatu yang terasa menyeramkan. Ketika gagal, robot akan mencoba lagi dan lagi. Kemampuan menyesuaikan tindakan dan mengulang percobaan tersebut menjadi bagian dari hal yang membedakan demonstrasi Eka dari yang lain.
Baca juga: Yelp Hadirkan AI untuk Mengecek Waktu Tunggu Restoran
Seorang ahli robotika lain, yang meminta identitasnya dirahasiakan karena bekerja di laboratorium terdepan, menggambarkan pengalaman melihat robot Eka sebagai sesuatu yang emosional. Ia membandingkannya dengan momen ketika robot pertama kali mencapai gerak kaki yang andal, sekitar lima hingga sepuluh tahun sebelumnya.
Dalam pertemuan itu, ahli robotika tersebut menyerahkan raspberry kepada robot, yang disebut sebagai benda uji favorit laboratoriumnya. Ia menceritakan bahwa robot besar dan berat itu bergerak cepat ke arah lengannya, lalu memperlambat gerakan tepat waktu dan menyentuhnya dengan lembut. Kepada TechCrunch, ia mengatakan sensasi pengalaman tersebut masih terasa di tubuhnya saat ia menceritakannya.
Kecepatan gerak robot juga memiliki sisi risiko. Lengan robot bergerak cukup kuat sehingga dapat mencederai dirinya sendiri. Pengamat dari laboratorium terdepan itu menilai gerakan tersebut menunjukkan besarnya kepercayaan pengembang terhadap algoritma agar tidak merusak robot. Ia juga bertanya-tanya berapa banyak robot yang mungkin rusak selama proses pengembangan.
Model yang memperhitungkan gaya
Eka mengaitkan kemampuan manipulasi itu dengan cara model dasarnya dibangun. Pendekatan yang banyak digunakan dalam robotika adalah vision-language-action, yakni model yang mempelajari hubungan antara bahasa, masukan visual, dan tindakan. Eka mengembangkan skema vision-force-action yang menitikberatkan hubungan antara bahasa, masukan gaya, dan tindakan.
Pendekatan tersebut berkaitan dengan kritik terhadap model robotika generatif yang kurang memberi perhatian pada gaya dan sentuhan. Rodney Brooks, salah satu pengkritik arah pengembangan tersebut, mengatakan model akan gagal tanpa upaya merepresentasikan kedua hal itu. Hasil yang ditunjukkan Eka, menurut laporan TechCrunch AI, memberi alasan untuk mempertimbangkan pentingnya kritik tersebut.
“Vision is not the primary way in which you close this last millimeter problem,” kata Agrawal kepada TechCrunch. Ia menjelaskan bahwa penglihatan membantu robot memperkirakan lokasi dan posisi objek, tetapi proses menggenggam dan mencari cara memegang benda berlangsung melalui gaya. Dengan demikian, kamera memberi gambaran awal, sedangkan sentuhan membantu robot menyelesaikan tahap kontak yang paling dekat.
Baca juga: Otter.ai Raih Pendanaan $320 Juta untuk Perluas Bisnis dan Produk
Untuk mendukung pendekatan itu, Eka merancang tangan robot khusus yang lebih fleksibel daripada gripper tradisional dan dilengkapi lebih banyak sensor gaya. Tangan tersebut merespons saat menyentuh objek. Respons terhadap kontak itu membantu robot memegang raspberry tanpa menghancurkannya.
Para pendiri tidak membeberkan secara rinci cara mereka mencapai kemampuan tersebut karena alasan persaingan. Namun, mereka menjelaskan bahwa sistem memanfaatkan simulator fisika untuk memodelkan berbagai gaya yang akan dihadapi robot saat berusaha menggenggam objek. Model simulasi itu digunakan untuk membangun lingkungan reinforcement learning yang dapat dijalankan dalam skala besar.
Eka mengatakan cara tersebut memungkinkan ribuan jam pengalaman robot dihasilkan dalam hitungan menit. Hauser menilai keuntungan pendekatan ini adalah robot tidak hanya bergantung pada data demonstrasi manusia. Melalui reinforcement learning, robot dapat berlatih melampaui contoh yang diberikan, sehingga tidak terbatas pada data yang tersedia untuk pelatihan.
Agrawal dan Haarnoja pertama kali bertemu saat menempuh pendidikan pascasarjana di University of California, Berkeley. Keduanya merupakan peneliti di bidang reinforcement learning untuk kendali robot. Salah satu taruhan utama Eka adalah menerapkan teknik tersebut dalam skala besar melalui simulasi, alih-alih mengandalkan video yang dikumpulkan pekerja lepas atau operator robot selama berjam-jam melakukan tugas.
Simulasi menjadi unsur penting dalam upaya menghasilkan kemampuan manipulasi yang andal. Tugas yang mengharuskan robot berinteraksi dengan objek terbukti lebih sulit daripada tugas yang mengharuskannya menghindari objek. Agrawal mengatakan Eka berupaya menjembatani kesenjangan antara kemampuan melakukan banyak hal dan kemampuan mengerjakannya dengan baik, persoalan yang menurutnya menghambat banyak teknologi robotika modern.
Uji coba industri masih menjadi tantangan
Model fisik Eka juga dirancang untuk bekerja bersama model yang lebih umum. Model yang mampu mencoba berbagai jenis tugas belum tentu cakap melakukannya, sementara model yang sangat andal pada satu tugas belum tentu cukup untuk mendukung kebutuhan bisnis perusahaan. Salah satu janji AI generatif dalam robotika adalah robot dapat belajar beragam tugas, termasuk tugas baru, dengan cepat.
Baca juga: Mamdani Minta Warga New York Menolak AI Tanpa Pengawasan
Dalam contoh yang disampaikan TechCrunch AI, Astra, LLM terbaru ChatGPT yang dapat mengoperasikan robot di lingkungan yang belum dikenal, bisa membantu robot memahami dan menjalankan tugas, tetapi dengan lambat dan biaya tinggi. Model Eka diharapkan menangani aspek fisik, sementara model yang lebih umum menentukan cara menyelesaikan masalah. Astra, misalnya, dapat mengetahui piring dari mesin pencuci piring perlu ditumpuk di lemari; model Eka bertugas mengambil piring itu tanpa memecahkannya.
Haarnoja mengatakan sebagian besar bidang robotika selama ini berfokus pada perencanaan: membangun kecerdasan tingkat tinggi lalu mendorongnya ke aspek fisik. Eka mengambil arah sebaliknya, yakni mulai dari kemampuan fisik robot. Pembagian peran itu menempatkan model umum pada pengambilan keputusan dan model Eka pada pelaksanaan tindakan yang membutuhkan kendali terhadap objek.
Namun, perusahaan masih perlu membuktikan kinerjanya di lapangan. Eka sedang menjalankan uji coba tertutup dengan sejumlah pelanggan industri untuk tugas pick-and-place dan manipulasi kabel. Peralihan dari laboratorium ke lini produksi merupakan tantangan tersendiri, yang dalam laporan tersebut dibandingkan besarnya dengan kesenjangan antara simulasi dan dunia nyata.
Hauser mengatakan tantangan besar akan muncul saat perusahaan bekerja bersama integrator di lini perakitan nyata. Sistem harus dapat berjalan selama satu tahun tanpa rusak. Ia juga mempertanyakan sejauh mana teknik tersebut dapat diterapkan pada tugas berbeda. Demonstrasi yang ia lihat berfokus pada pick-and-place, sedangkan banyak pekerjaan industri bernilai tambah mencakup lebih dari sekadar mengambil dan meletakkan benda.
Agrawal juga menaruh perhatian pada kesiapan perangkat untuk diterapkan. Gripper Eka saat ini berharga kurang dari US$1.000 dan memiliki peringkat ketahanan lima juta siklus penggunaan. Target akhirnya adalah mencapai ambang 20 juta siklus yang ditetapkan untuk lengan robot industri standar.
Untuk tahap awal, Eka memilih fokus pada dua bidang, yakni mengambil, mengatur, dan meletakkan benda serta penanganan kabel. Agrawal mengatakan perusahaan ingin merancang keseluruhan alur kerja secara praktis dan menjadikan kedua bidang itu sebagai keberhasilan utama. Setelah target awal tersebut tercapai, ia menilai ruang pengembangan dari pendekatan yang sedang dibangun akan sangat luas.